Proyecto de laboratorio · En desarrollo
ETAPEEmuframe Tape Server
ETAPE es una librería de cintas virtual para z/OS: el sistema ve unidades 3480, 3490E y 3590 como si fueran reales, y cada cartucho es un fichero en un servidor conectado por TCP/IP. Sin hardware de cinta, integrado con OAM y DFSMSrmm, y probado con DFSMShsm y DFSMSdss (ADRDSSU).
Mi proyecto personal de este año 2026: un driver en HLASM que trabaja junto a IOS, programado mediante IA bajo mi dirección, probado en z/OS y con los manuales de IBM como referencia.
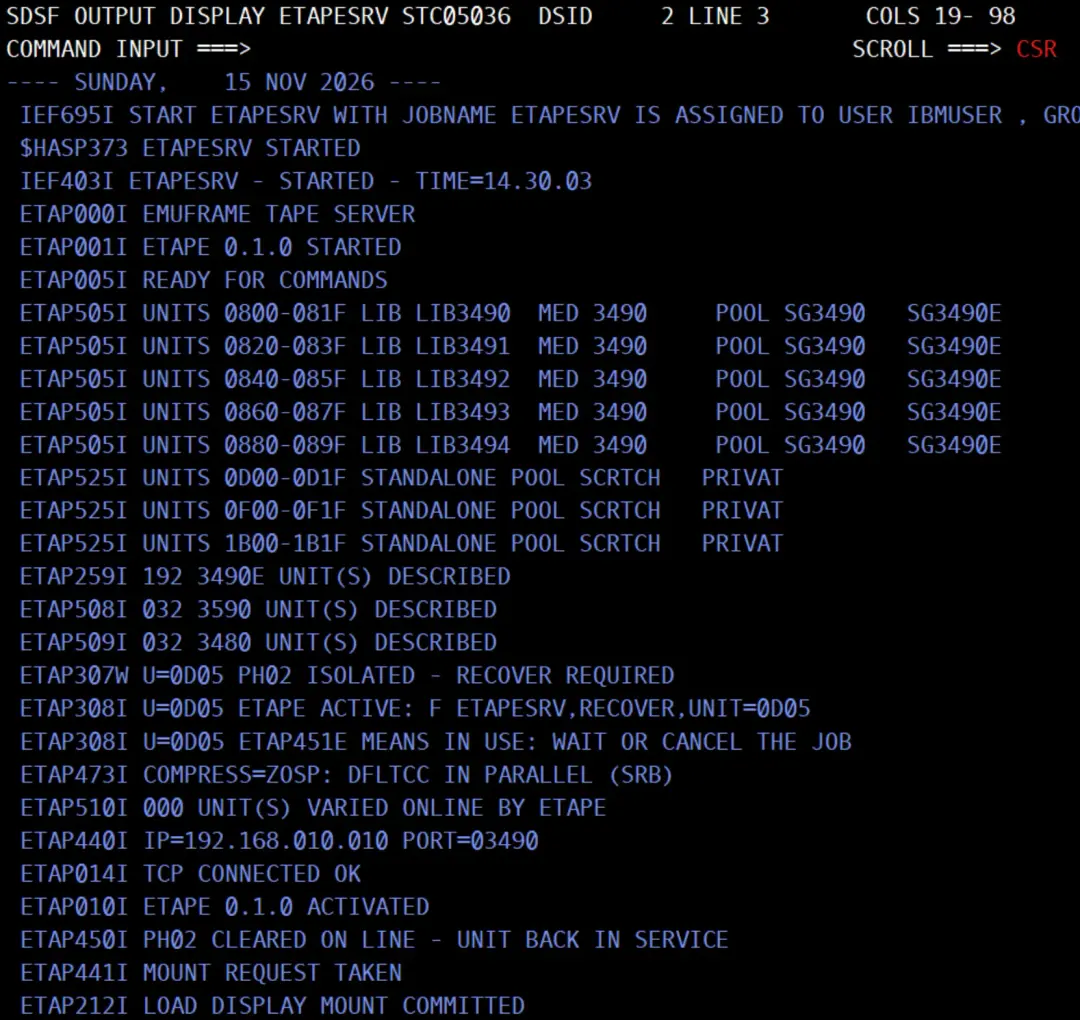
Un trabajo abre un fichero en cinta, z/OS pide el montaje y ETAPE lo atiende: pone el volumen en la unidad, ejecuta lo que el programa lee y escribe, y descarga al acabar. Los programas no cambian: BSAM, QSAM, EXCP y las utilidades de siempre, como IEBGENER o DFSORT, trabajan igual que con una unidad real.
ETAPE empezó en enero de 2026 y ha ocupado casi todo mi año.
- tandas de regresión
- 480+
- defectos encontrados y registrados
- 100+
- líneas de registro de pruebas
- 30.000+
- tokens escritos por la IA (solo del 9 oct al 15 nov de 2026)
- 42M+
Un proyecto de laboratorio
ETAPE es un proyecto personal de aprendizaje, sin intención comercial. Lo empecé para entender a fondo cómo trabaja z/OS con las cintas (IOS, los programas de canal, OAM, DFSMSrmm, la recuperación de errores) y para contarlo aquí. No es un producto de IBM ni está relacionado con IBM, y no se distribuye aún debido a que está en desarrollo. No está pensado para empresas: para un entorno de producción existen productos comerciales con soporte de profesionales.
Qué hace ETAPE
Unidades 3480, 3490E y 3590
Los tres tipos de unidad con sus medios: MEDIA1 en la 3480, MEDIA1 y MEDIA2 en la 3490E, MEDIA3 y MEDIA4 en la 3590. Cada medio tiene por defecto la capacidad de su cartucho (de 200 MB a 20 GB), y es configurable. La 3590 admite bloques de hasta 256 KB. También ficheros multivolumen (EOV) y varios ficheros en una misma cinta.
Hasta 256 unidades
Hasta 256 unidades por z/OS, de cualquier tipo y mezcladas, en un máximo de 8 rangos. El servidor Python puede atender a varios z/OS: lo he probado con dos LPAR de 192 unidades cada una trabajando a la vez.
z/OS 3.1 y 3.2
Probado en z/OS 3.1 y 3.2, en un laboratorio con z/OS emulado (IBM ZD&T).
Librerías SMS y DFSMSrmm
Las unidades pueden pertenecer a una librería de cintas de SMS, con OAM y sus grupos de almacenamiento, y el inventario es el de DFSMSrmm. Admite montajes específicos y scratch; los scratch salen de los pools de RMM. Cuando RMM devuelve un volumen a scratch, una salida avisa al servidor, que pasado un plazo de gracia puede recuperar su espacio en disco.
Unidades stand-alone
Unidades sin librería, sin OAM ni DFSMSrmm. z/OS pide el montaje como en cualquier unidad suelta (IEF233A) y ETAPE hace de operador: monta el volumen pedido o, si la petición es scratch, uno que elige el servidor, que lleva su propio catálogo de volúmenes.
Probado con DFSMSdss y DFSMShsm
Probado con DFSMSdss (ADRDSSU): DUMP y RESTORE, incluido el volcado completo de discos (DUMP FULL). Y con el ciclo básico de DFSMShsm: migración a ML2, recall, backup y recover.
Integridad y auditoría
Cada sincronización de z/OS queda confirmada en el disco del servidor. Una escritura cortada nunca se repite a ciegas: el volumen queda retenido hasta que el operador decide. Cada fichero abierto y cerrado se anota con su trabajo, DSN y volumen.
Recuperación sin IPL
Un trabajo que se queda colgado en una unidad se termina con CANCEL o con una orden a la STC, y la unidad vuelve a servir. Si la STC cae, la siguiente recoge lo que dejó. Sin IPL.
Alta disponibilidad (en desarrollo)
Dos nodos del servidor sobre el mismo almacén, con uno solo escribiendo. z/OS conoce las dos direcciones y cambia de camino si pierde una; si un nodo cae del todo, el operador confirma el relevo.
Vídeos
En el canal de YouTube Emuframe - ETAPE enseño ETAPE funcionando en el laboratorio, con pruebas de decenas de unidades a la vez. Aquí debajo están los últimos vídeos del canal.
Cargando los vídeos del canal...
Ver el canal Emuframe - ETAPE en YouTubeCómo funciona
z/OS
Aplicaciones sin modificar
- Reconoce unidades IBM 3480, 3490E y 3590
- Emite las peticiones de montaje y los programas de canal (CCW), igual que con una unidad física
- En librerías SMS (OAM y DFSMSrmm) o como unidades stand-alone
ETAPESRV
STC de z/OS que conecta el sistema con el servidor Python
- Resuelve automáticamente las peticiones de montaje, sin intervención del operador
- Procesa los programas de canal de las unidades virtuales
- Sesión TCP/IP dedicada por unidad con el servidor ETAPE
Servidor ETAPE
Python, fuera de z/OS
- Cada volumen se guarda en disco como una imagen de cinta
- Registro persistente del estado de cada volumen, para su integridad y recuperación
- API REST e interfaz web de administración con roles
- El montaje. Un trabajo abre un fichero en cinta y z/OS pide el montaje. ETAPE recibe la petición como la recibiría el operador o el robot: monta el volumen que se pide o, si es scratch, uno de los pools de DFSMSrmm (en una librería) o del servidor (en una unidad stand-alone).
- Los datos. IOS entrega a ETAPE cada programa de canal (los CCW de escribir, leer o posicionar). La STC ETAPESRV lo ejecuta y habla con el servidor por TCP/IP, con una sesión por unidad; opcionalmente, z/OS comprime los datos antes de enviarlos. Ninguna orden llega a un canal físico.
- El desmontaje. Al cerrar, z/OS manda rebobinar y descargar. El servidor confirma lo escrito en disco, desmonta el volumen y la unidad queda libre para el siguiente montaje.
Detalles técnicos: los CCW por tipo de unidad, cómo encaja en z/OS y el servidor
Los programas de canal por tipo de unidad. ETAPE acepta las órdenes que acepta cada modelo de unidad y rechaza las demás con command reject, como la unidad real. El estado y el sense (32 bytes, con su código ERA) tienen el formato de cada modelo. Estas son las órdenes (CCW) que atiende, tal como están en el código de ETAPE:
| Orden | Código | 3480 | 3490E | 3590 |
|---|---|---|---|---|
| Lectura y escritura | ||||
| Write | 01 | ✓ | ✓ | ✓ |
| Read Forward | 02 | ✓ | ✓ | ✓ |
| Read Forward (3590) | 06 | — | — | ✓ |
| Read Backward | 0C | ✓ | ✓ | ✓ |
| Read Previous | 0A | — | — | ✓ |
| Read Buffer | 12 | ✓ | ✓ | ✓ |
| Write Tape Mark | 1F | ✓ | ✓ | ✓ |
| Erase Gap | 17 | ✓ | ✓ | ✓ |
| Data Security Erase | 97 | ✓ | ✓ | ✓ |
| Synchronize | 43 | ✓ | ✓ | ✓ |
| Set Tape-Write-Immediate | C3 | ✓ | ✓ | ✓ |
| Posicionamiento | ||||
| Rewind | 07 | ✓ | ✓ | ✓ |
| Rewind Unload | 0F | ✓ | ✓ | ✓ |
| Forward Space Block | 37 | ✓ | ✓ | ✓ |
| Backspace Block | 27 | ✓ | ✓ | ✓ |
| Forward Space File | 3F | ✓ | ✓ | ✓ |
| Backspace File | 2F | ✓ | ✓ | ✓ |
| Locate Block | 4F | ✓ | ✓ | ✓ |
| Read Block ID | 22 | ✓ | ✓ | ✓ |
| Control, estado e identificación | ||||
| No-Operation | 03 | ✓ | ✓ | ✓ |
| Channel Path No-Operation | 13 | — | ✓ | ✓ |
| Sense | 04 | ✓ | ✓ | ✓ |
| Sense ID | E4 | ✓ | ✓ | ✓ |
| Read Device Characteristics | 64 | ✓ | ✓ | ✓ |
| Read Configuration Data | FA | ✓ | ✓ | ✓ |
| Read Node Identifier | 3E | ✓ | ✓ | ✓ |
| Read Buffered Log | 24 | ✓ | ✓ | ✓ |
| Medium Sense | C2 | — | — | ✓ |
| Mode Set | DB | ✓ | ✓ | ✓ |
| Load Display | 9F | ✓ | ✓ | ✓ |
| Perform Subsystem Function | 77 | — | ✓ | — |
| Set Interface Identifier | 73 / 77 | — | 73 | 77 |
| Varios caminos y asignación | ||||
| Assign | B7 | ✓ | ✓ | ✓ |
| Unassign | C7 | ✓ | ✓ | ✓ |
| Control Access | E3 | ✓ | ✓ | ✓ |
| Set Path Group ID | AF | ✓ | ✓ | ✓ |
| Sense Path Group ID | 34 | ✓ | ✓ | ✓ |
| Suspend Multipath Reconnection | 5B | ✓ | ✓ | ✓ |
Además, los códigos de Mode Set de otros modelos de unidad (23, 2B, 33, 3B, 53, 63, 6B, 7B, 93, A3, AB, B3, BB y D3; también CB en la 3480 y la 3490E, y 73 en la 3480) se aceptan y no hacen nada, como en el hardware.
Cómo encaja en z/OS.
- Las unidades se definen en HCD como cualquier unidad de cinta 3480, 3490 o 3590. La STC las pone en línea al activarse, si no lo están ya, y fuera de línea al desactivarse.
- ETAPE recibe las peticiones de E/S de sus unidades antes de que lleguen al canal y las termina como lo haría la unidad, con su estado y su sense. Ninguna orden llega al hardware.
- Usa las salidas de instalación de OPEN, CLOSE y EOV de DFSMSdfp y la salida EDG_EXIT200 de DFSMSrmm.
- Las librerías son librerías manuales (MTL) de OAM y SMS. El scratch y el estado de los volúmenes se piden a DFSMSrmm por su API (EDGXCI).
- Opcionalmente, z/OS comprime los datos (DEFLATE, con DFLTCC) antes de enviarlos.
- El operador recupera una unidad con CANCEL del trabajo,
F ETAPESRV,FAIL,UNIT=oF ETAPESRV,RECOVER,UNIT=; una STC nueva recoge lo que dejó la anterior.
El servidor.
- Escrito en Python. Cada volumen es un fichero en formato AWSTAPE, con su diario de cambios.
- Un protocolo propio sobre TCP/IP, con una sesión por unidad.
- Lo escrito se guarda en disco antes de confirmárselo a z/OS.
- API REST e interfaz web para administrarlo.
Hecho con IA y con la documentación de IBM
ETAPE es también un reto personal: construir, con ayuda de la IA, un software de sistemas que yo solo no podría hacer.
No ha sido fácil: un driver de cintas que vive dentro de z/OS, escrito en ensamblador y trabajando junto a IOS, no perdona errores. Las primeras pruebas fallaban una tras otra, y muchos fallos dejaron el sistema colgado: perdí la cuenta de los IPL que tuve que hacer para recuperarlo. Cambié de enfoque varias veces, llegué a rediseñar el núcleo entero y deseché mucho trabajo hasta dar con un diseño que diera estabilidad y permitiera avanzar. Más de una vez tuve ganas de dejarlo.
Detrás de cada función hay innumerables horas de pruebas, y cada defecto está registrado uno a uno (casi todos ya corregidos). Hoy, en noviembre de 2026, el proyecto ha llegado mucho más lejos de lo que esperaba, y más aún teniendo en cuenta que no sé programar en HLASM, el lenguaje en el que está escrita toda la STC de z/OS.
Ha sido posible gracias a la IA. La IA escribe el 100 % del código (el driver en HLASM, el servidor en Python, la interfaz web y las herramientas) y además:
- Estudia los manuales de IBM para saber cómo se comporta una unidad real, y escribe los diseños.
- Sube los fuentes, lanza la compilación en z/OS y revisa el código de retorno y el listado de cada paso.
- Hace las pruebas de forma automática con la API REST de z/OSMF: envía los trabajos (hasta 256 a la vez), da las órdenes de consola y arranca y para la STC.
- Revisa el resultado de cada prueba: la salida de los trabajos, los mensajes de la STC y el log del servidor.
- Cuando algo falla, arma trampas SLIP, captura volcados y los analiza con IPCS hasta dar con la causa.
- Antes de cargar código que trabaja dentro de z/OS, pide una revisión independiente a otro agente de IA.
- Abre una incidencia en GitHub por cada defecto y lleva al día el registro de pruebas y la documentación.
Yo marco el rumbo y decido cada cambio: qué se construye, qué se prueba y cuándo algo se da por bueno. Y me encargo de las tareas más disruptivas: los IPL y la configuración de E/S (HCD), de SMS y de DFSMSrmm.
En el proceso he usado varias IA, trabajando con varios agentes: unos programan y prueban, y otros revisan de forma independiente los cambios importantes. Ningún cambio se da por bueno hasta que funciona en z/OS en el laboratorio.
La base de cada decisión es la documentación oficial de IBM: los manuales de z/OS 3.1 y de las unidades de cinta dicen cómo se comporta una unidad real, y ese es el comportamiento que ETAPE reproduce y prueba.
Y es una forma de aprender: para que z/OS acepte una unidad de cinta que no existe hay que entender de verdad cómo funcionan las cintas (los CCW y el sense de una 3480, el trabajo de IOS, OPEN, CLOSE y EOV, OAM, DFSMSrmm, la recuperación de errores...).
Manuales de IBM de referencia
Unidades de cinta y arquitectura
- IBM 3480 Magnetic Tape Subsystem Reference (GC35-0042-4)
- IBM 3480 Magnetic Tape Subsystem User's Reference (GC35-0099-3)
- IBM 3490E Hardware Reference (GA32-0127-03)
- IBM Magstar 3590 Tape Subsystem Hardware Reference (GA32-0331-03)
- Magstar and IBM 3590 High Performance Tape Subsystem Technical Guide (SG24-2506)
- Magstar and IBM 3590 High Performance Tape Subsystem: Multiplatform Implementation (SG24-2594)
- IBM 3592 SCSI Reference (GA32-0968-05)
- z/Architecture Principles of Operation (SA22-7832-13 y SA22-7832-14) y z/Architecture Reference Summary
- ESA/390 Common I/O-Device Commands (SA22-7204-01)
- IOCP User's Guide (SB10-7177-01)
- IBM zPDT Guide and Reference (SG24-8205)
z/OS MVS 3.1
- MVS System Commands (SA38-0666-60) y MVS System Codes (SA38-0665-60)
- MVS System Messages, volúmenes 1 a 10 (SA38-0668-60 a SA38-0677-60)
- MVS JCL Reference (SA23-1385-60) y MVS JCL User's Guide (SA23-1386-60)
- MVS Initialization and Tuning Guide (SA23-1379-60) y Reference (SA23-1380-60), MVS Installation Exits (SA23-1381-60)
- MVS Using the Subsystem Interface (SA38-0679-60), MVS Using the Functional Subsystem Interface (SA38-0678-60), MVS System Management Facilities (SA38-0667-60)
- MVS Device Validation Support (SA38-0697-60)
- MVS Programming: Authorized Assembler Services Guide (SA23-1371-60) y Reference, volúmenes 1 a 4 (SA23-1372-60 a SA23-1375-60)
- MVS Programming: Assembler Services Guide (SA23-1368-60) y Reference, volúmenes 1 y 2 (SA23-1369-60 y SA23-1370-60)
- MVS Programming: Extended Addressability Guide (SA23-1394-60), Resource Recovery (SA23-1395-60) y Callable Services for High-Level Languages
- MVS Data Areas, volúmenes 1 a 4 (GA32-0935-60 a GA32-0938-60)
- MVS Diagnosis: Tools and Service Aids (GA32-0905-60) y MVS Diagnosis: Reference (GA32-0904-60)
- MVS IPCS Commands (SA23-1382-60), IPCS User's Guide (SA23-1384-60) e IPCS Customization (SA23-1383-60)
DFSMS 3.1
- DFSMSdfp Advanced Services (SC23-6861-60) y DFSMSdfp Diagnosis (SC23-6863-60)
- DFSMS Using Magnetic Tapes (SC23-6858-60), DFSMS Installation Exits (SC23-6850-60), DFSMS Using Data Sets (SC23-6855-60) y DFSMS Macro Instructions for Data Sets (SC23-6852-60)
- DFSMS Access Method Services Commands (SC23-6846-60) y DFSMS Managing Catalogs (SC23-6853-60)
- DFSMS Object Access Method (OAM): Application Programmer's Reference (SC23-6865-60) y las dos guías de planificación, instalación y administración (SC23-6866-60 y SC23-6867-60)
- DFSMSrmm Managing and Using Removable Media (SC23-6873-60), Implementation and Customization Guide (SC23-6874-60) y Application Programming Interface (SC23-6872-60)
- DFSMShsm Managing Your Own Data (SC23-6870-60), Storage Administration (SC23-6871-60) e Implementation and Customization Guide (SC23-6869-60)
- DFSMS Software Support for IBM System Storage TS1140, TS1130 and TS1120 Tape Drives (SC23-6854-60)
- DFSMS/MVS Software Support for Magstar 3590 E1x
z/OS 3.2
- He comprobado en la documentación de z/OS 3.2 que los campos de IBM que usa ETAPE no cambian respecto a z/OS 3.1
Configuración de E/S
- HCD User's Guide (SC34-2669-60), HCD Planning (GA32-0907-60) y HCD Messages (SC34-2668-60)
- MVS/ESA HCD: Planning (GC28-1445-02), HCD Scenarios (SC33-6491-00) y HCD Functional Enhancements (SC33-6473-00)
- MVS/ESA Device Validation Support (GC28-1447-02), Recovery and Reconfiguration Guide (GC28-1458-01) y Planning: Dynamic I/O Configuration (GC28-1674-04)
- EREP V3R5 Reference (GC35-0152-00)
Comunicaciones, z/OSMF y ensamblador
- z/OS Communications Server: IP Sockets Application Programming Interface Guide and Reference (SC27-3660-60)
- z/OSMF Configuration Guide (SC27-8419-60) y z/OSMF Programming Guide (SC27-8420-60)
- High Level Assembler Language Reference (SC26-4940) y Programmer's Guide (SC26-4941)
Para comparar y de consulta histórica
- IBM PC Server System/390 User's Guide and Reference (SA22-7238-00)
- OS Tape Labels (GC28-6680-5)
- OS/VS2 I/O Supervisor Logic (SY26-3823-5), OS/VS2 SAM Logic (SY26-3832-1) y OS/VS2 VIO Logic (SY26-3859-0)
- OS SAM Logic (GY28-6604-5), OPEN/CLOSE/EOV Program Logic (GY28-6609-6), ISAM Program Logic (GY28-6616-4) e IPL and NIP Program Logic (GY28-6661-5)
Cronología
Enero y febrero de 2026
La primera versión: muchas pruebas, parches y caminos sin salida. A finales de febrero decido reescribirlo desde cero.
Marzo de 2026
El primer trabajo que escribe en una 3480 virtual acaba con RC 0, con OAM y DFSMSrmm, y 16 unidades en línea.
Abril de 2026
Cambio de arquitectura: una unidad virtual sincronizada con el servidor en Python. Semanas de volcados y trampas SLIP para entender por dentro OPEN, WRITE y CLOSE. A finales de mes, varios ficheros en una misma cinta, escritos y leídos de vuelta.
Mayo de 2026
La lectura hacia atrás y los bloques de longitud impar.
Junio de 2026
Las primeras pruebas con DFSMSdss (ADRDSSU): el RESTORE se para con ADR389E y toca un volcado SVC para entender por qué.
Julio de 2026
Muchas pruebas, pero sin un avance real: algo funciona y después deja de funcionar. Llego a pensar en abandonar el proyecto por lo difícil que es.
Agosto de 2026
El primer DUMP y RESTORE de DFSMSdss completos; el EOV automático; 16 unidades escribiendo a la vez; recuperar una unidad sin IPL.
Septiembre de 2026
El código pasa de Gitea a GitHub. Tras varios IPL por trabajos cancelados, recuperar sin IPL pasa a ser un requisito. A finales de mes, un núcleo de canal nuevo, que ejecuta los programas de canal completos como una 3480 y se compara con un modelo del comportamiento real de la unidad, construido con los manuales de IBM como referencia.
Octubre de 2026
16 unidades a la vez con el núcleo de canal nuevo y DFSMShsm (día 9); la 3490E (19); 64 unidades en tres librerías (22); la primera 3590 y hasta 256 unidades (24); unidades stand-alone (27); la consola web (29).
Noviembre de 2026
z/OS 3.2 (día 6); dos LPAR con 384 unidades contra un mismo servidor (8); números de unidad de 0001 a FFFF (11); alta disponibilidad del servidor, en desarrollo (13 a 15).
Interfaz web
En construcción
La interfaz web está en desarrollo: lo que ves en los vídeos puede cambiar.
El servidor de ETAPE sirve una consola web (React e IBM Carbon) para administrar las cintas desde el navegador. Hoy tiene:
- Librerías, unidades y volúmenes: qué cintas son scratch, cuáles tienen datos y cuáles están retenidas.
- La auditoría de los trabajos y el diario de cambios: quién hizo qué y cuándo.
- Usuarios con roles (consulta, operador, administrador y auditor) y varios servidores desde una misma pantalla.
- Español e inglés.
Próximas funciones
Ideas para más adelante, cuando lo que hay esté pulido. Ninguna está empezada, salvo la alta disponibilidad, que está en desarrollo.
Linux, Docker y OpenShift
El servidor y la web en Linux, como aplicación nativa, y en una imagen de contenedor para Docker y para OpenShift o Kubernetes, en x86-64. Y estudiar la viabilidad de hacerla compatible también con s390x.
Almacenamiento NAS y S3
Elegir dónde se guardan las cintas: disco local, un NAS o un nivel de nube compatible con S3.
Conexión con asistentes de IA (MCP)
Un servidor MCP aparte, sobre la API REST del servidor, para que un asistente de IA consulte y administre la librería con los mismos usuarios y roles: solo lectura por defecto y las acciones, con confirmación.
zIIP
Estudiar qué parte del trabajo de ETAPE en z/OS, como la compresión, puede ir a procesadores zIIP.
Alta disponibilidad en dos máquinas
Acabar el desarrollo y probarla con los dos nodos en máquinas distintas y las cintas en un almacenamiento compartido.
Más interfaz web
Más funciones de administración y de consulta desde el navegador.
IBM, z/OS, DFSMS, DFSMSdss, DFSMSrmm, DFSMShsm, DFSORT e IBM Z son marcas de International Business Machines Corporation. Emuframe Tape Server (ETAPE) es un proyecto independiente de laboratorio y no tiene relación con IBM.